Pilote de contrôleur de vitesse de moteur pour servomoteur pas à pas DC5 32V PLC ControllerDriver
Prix conseillé
'/%3E%3C/svg%3E)
Ces articles peuvent vous intéresser !


Vidaxl – Régulateur moteur rotatif avec minuterie programmable – Alimentation 230V – Contrôle d'un moteur tubulaire – 6 boutons et écran monochrome


Boitier émetteur vide V1 – Remplacement pour volets roulants Bubendorff – Support mural inclus – Compatible TRADI, MONO ID, BLOC ID
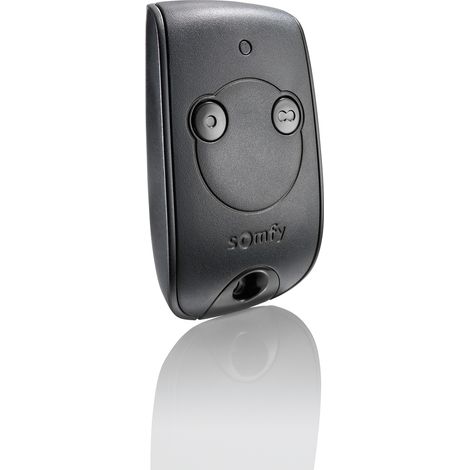
SOMFY - Télécommande Keytis 2 canaux RTS - Pour commander 2 moteurs RTS de portail et porte de garage - 1841026
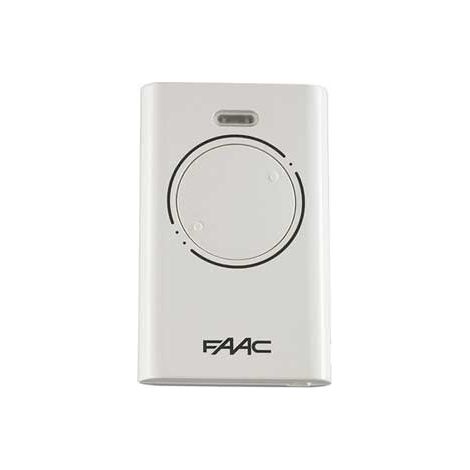
Télécommande 2 canaux pour motorisations – Compatible FAAC – Portée 100m – Émetteur mural – SKU 787009


Télécommande 433,92 MHz 2 boutons – Compatible ECOSTAR, LIFTRONIC – Code tournant – Pack de 2 pour motorisations – Tension 3V – Limus One
Kit remplacement moteur volet Somfy LT50 METEOR 1041055 20/17

Lot de 2 télécommandes nice on2e - émetteur à code tournant era one2 - 433.92 mhz

Télécommande 4 canaux 787010 – Fréquence 868 MHz – Code tournant SLH – Portée jusqu'à 100m – Compatible avec récepteurs FAAC


Longziming – Répéteur WiFi extérieur puissant 1200Mbps – Double bande 5GHz et 2.4GHz – Port Ethernet pour connexion câblée – Couverture jusqu'à 2640 pieds²


Smart Home 433Mhz DC 12V 1CH Telecommande sans fil Relais Recepteur emetteur Telecommande universelle Commutateur Module et emetteur RF Telecommandes


Télécommande - Emetteur 4 touches HSE 4BS 4511736 Noir mat HORMANN


Comparer à des articles similaires
Informations produit
Description
Caractéristiques:
1. Convient aux moteurs pas à pas, servomoteurs.2. Intégré à l'accélération de type S avec fonction d'arrêt immédiat.
3. Protection de connexion inverse, protection contre les surtensions, protection contre les surintensités.
4. Régulation de vitesse intégrée et commutation automatique intelligente de régulation de vitesse externe.
5. Une fréquence d'impulsion jusqu'à 20 KHz peut être émise.
6. Entrée tout isolement optocoupleur, la sortie est une impulsion négative. Le signal d'entrée est actif bas.
Spécifications:
Type d'élément : Contrôleur de vitesse de moteur pas à pasEntrée de tension : DC5 ~ 32 V
Réglage du mode de fonctionnement : (Commutateur à cadran : 1 allumé, 0 en bas)
Mode aller-retour automatique Mode de déclenchement unique Mode aller-retour simple Mode électrique
S1 0 0 1 1
S2 0 1 0 1 1. Le signal de commande est de 0 à 24 V, le signal est valable pour le front descendant et le signal de déclenchement doit être conservé. au-dessus de 2,5 US.
2. Le potentiomètre intégré et le potentiomètre externe sont automatiquement commutés. L'interface du potentiomètre externe est suspendue, ce qui constitue une fraude au contrôle de vitesse du potentiomètre intégré. Si le potentiomètre externe est connecté (inférieur ou égal à 10K), la carte de commande passera automatiquement au potentiomètre externe.
3. Exécutez le commutateur de réglage, le potentiomètre de vitesse intégré, à l'intérieur du contrôleur, ouvrez le boîtier pour le réglage.
Description de la fonction :
1. Mode automatique aller-retour : une fois que le contrôleur de mode a déclenché le démarrage (l'extrémité commune et la touche d'entrée d'activation), le moteur se déplacera automatiquement d'avant en arrière entre la limite avant et la limite arrière. Jusqu'à ce que le déclencheur arrête la saisie.
2. Mode tactile à un coup : une fois le mode déclenché, le moteur tourne. Lorsque le moteur atteint la limite avant, le moteur s'arrête. Si le moteur est à nouveau déclenché, il s'inversera. Lorsque la limite d'inversion est atteinte, le moteur s'arrête. Déclenchez à nouveau le démarrage du moteur et répétez la rotation vers l'avant pour ce cycle.
3. Mode aller-retour unique : une fois le mode déclenché, le moteur tourne vers l'avant. Lorsqu'il atteint la limite avant, il s'arrête, puis commence à reculer. Lorsque la limite d'inversion est atteinte, le moteur s'arrête.
4. Mode Jog : l'extrémité de départ et l'extrémité commune sont connectées à la rotation vers l'avant et la libération est arrêtée ; la connexion entre l'extrémité d'arrêt et l'extrémité commune est inversée et la butée est libérée.
Câblage et autres instructions :
1. Le contrôleur est un moteur pas à pas à usage général et un contrôleur de servomoteur. Les entraînements de moteur pas à pas généraux et les entraînements de servomoteur peuvent être adaptés et utilisés quelle que soit la taille du moteur.
Différentes étiquettes de port d'entraînement de moteur sont différentes, mais l'interface fonctionne de la même manière.
EM=ENA=Activation PREE
PUL=PULS=impulsion CLK
DIR=CW=direction CCW
Ce contrôleur utilise la méthode de connexion d'anode commune :
Les pilotes PUL+ et DIR+ sont connectés au pôle positif de l'alimentation +24 V
Contrôleur Entrée d'impulsion de pilote connectée PUL (PUL-, PULS-, CLK-)
Entrée de direction d'entraînement connectée DIR (DIR-, CW-, CWW-)
EN+, EN- Ceci est généralement vide.
2, interrupteur de fin de course, interrupteur à bouton-poussoir
Les interrupteurs mécaniques, les interrupteurs à bouton-poussoir, les interrupteurs de fin de course, les interrupteurs au pied, etc. sont utilisés dans un type à deux fils normalement ouvert. Une jambe est connectée à l'extrémité commune et l'autre jambe est connectée à l'extrémité d'entrée correspondante, telle que le démarrage, l'arrêt et les limites avant et arrière.
Les commutateurs électroniques tels que les commutateurs photoélectriques, les commutateurs de proximité et les commutateurs Hall nécessitent le type NPN normalement ouvert à trois fils DC24V. Les deux lignes sont des lignes électriques et sont directement connectées à l'alimentation du contrôleur ; l'autre est une ligne de signal, qui est directement connectée aux bornes d'entrée, d'arrêt, de limite avant et arrière correspondantes.
3, potentiomètre externe
Le potentiomètre de vitesse externe nécessite une valeur de résistance ≤ 10K et l'alimentation n'est pas requise. La connexion du potentiomètre externe doit uniquement être connectée à la borne d'entrée de régulation de vitesse externe de la borne commune respectivement.
Liste de colis:
1 x pilote1 x manuel d'utilisation (chinois-anglais)
Remarque:
Lors de la première utilisation du contrôleur, il est nécessaire de connecter le contrôleur au pilote, au moteur et à l'alimentation, puis de connecter une petite longueur de fil à la borne commune. Après la mise sous tension, utilisez l'autre extrémité du fil pour démarrer et arrêter le port analogique du port d'entrée, de sorte que chaque fonction soit normale, puis connectez chaque interrupteur étape par étape, potentiomètre externe et autres accessoires.Caractéristiques
- MarqueSJLERST
- CouleurBlanc
- Hauteur8 cm
- Largeur8 cm
- Longueur12 cm
- MatièresPlastique
- Poids90 g
- Type d'accessoires de motorisationPièce détachée
- Usage de la motorisationPour portail battant
- Réf. ManoManoME220969433
- MMID180876622336
- Réf. fabricantFXY-1010190007011
- EAN7848240310274
'/%3E%3C/svg%3E)
Comment choisir sa motorisation de portail
Les conseils de nos experts
'/%3E%3C/svg%3E)